Safe Diffusion Policies for Robot Learning
Investigating inference-time safety mechanisms for diffusion policies in long-horizon robot decision-making, with a PyTorch framework spanning navigation and manipulation.
•
1 min read
Investigating inference-time safety mechanisms for diffusion policies in long-horizon robot decision-making, with a PyTorch framework spanning navigation and manipulation.
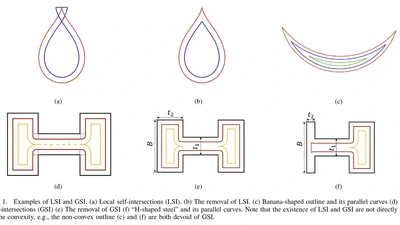
This project was conducted during my undergraduate studies as an exploration of geometric tool-path generation for planar coverage. Motivated by contour-parallel (offset curve) …